Traditsioonilisel tembeldamisprotsessis kasutatakse ühe tooriku töötlemiseks tavaliselt ühe tooriku ühe punchi tootmise režiimi. Iga punch saab ühe vormi korraga lüüa ja teine protsess lööb käsitsi. Meetodil on mitte ainult halb tembeldamise täpsus, madal tootmistõhusus, kõrge tööjõukulu, kõrge tööjõu intensiivsus, vaid ka käsitsi söötmise tõttu väike ohutusrisk.
Söötja- ja punchautomaatika seadmete populariseerimisega on traditsiooniline ühe-stantsirežiim järk-järgult asendatud mitmetes jaamades stantsimise tootmisrežiimiga, mis koosneb NC servo sööturist ja mitme jaama mulgustusseadmest. Mitme jaama stantsimise tootmisliin läbib ühe masina. Muljumismasinale võib paigaldada mitu vormide komplekti, mis suudavad ühe korraga ühe mulgustamisprotsessi käigus realiseerida mitmete mulgustite stantsimisprotsessi. Positsioneerimine on täpne ja toote kvaliteet on hea. Täielikult automatiseeritud margitootmine kõrge efektiivsusega, suure täpsusega, kõrge kvaliteediga, energiasäästu ja materjali säästmisega on realiseeritud.
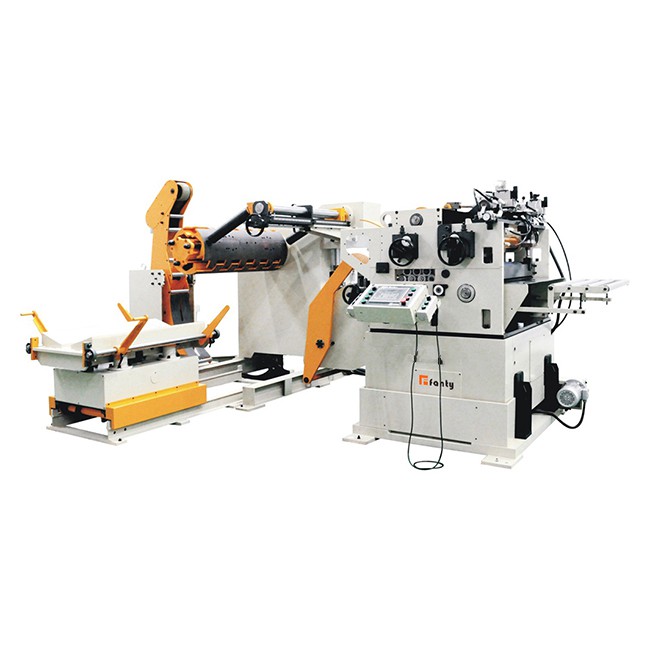
Mitmejaama stantsimise tootmisliini kasutamisel vabastatakse spiraalmaterjal lahti ja lastakse läbi materjalihoidiku ning tasandusmasin tasandatakse ja seejärel saadetakse NC servo sööturi kaudu mulgustusvormile. Materjali riiulit juhib tasandusmasina ja sööturi vaheline induktsiooniraam. Rulli materjali automaatne etteandmine, iga söötmise suurust juhib automaatselt NC servo söötur; pärast rullimise nihkumist saadetakse see mulgustusseadmele töö alustamiseks, löögiliugur langetatakse, et täita esimene tühjendusprotsess, ja seejärel mulgustusseade Kui liugur tõuseb, hakkab kiirliikuv manipulaator tööd. Pärast seda, kui kiire liikuva manipulaatori käsi imeb tooriku järgmisesse vormi ja annab signaali, langeb löögiliugur, et lõpetada aukude teise löögi etapp; robot imeb ja haarab läbi iminapp. Töödeldav detail, punch-liugur tõuseb, robot alustab tööd. Kui robot liigutab tooriku kolmandasse vormi ja annab signaali, langeb löögiliugur ja lõpeb serva moodustamise kolmanda etapi; kui roboti viimane käepide Kui toorik imetakse jaamast konveierilindi asendisse, siis lõpeb kogu detaili täielik tembeldamise tsükkel ja täielikult automatiseeritud kiirustamine toimub lihtsalt ja kiiresti. Rõhu tootmine.