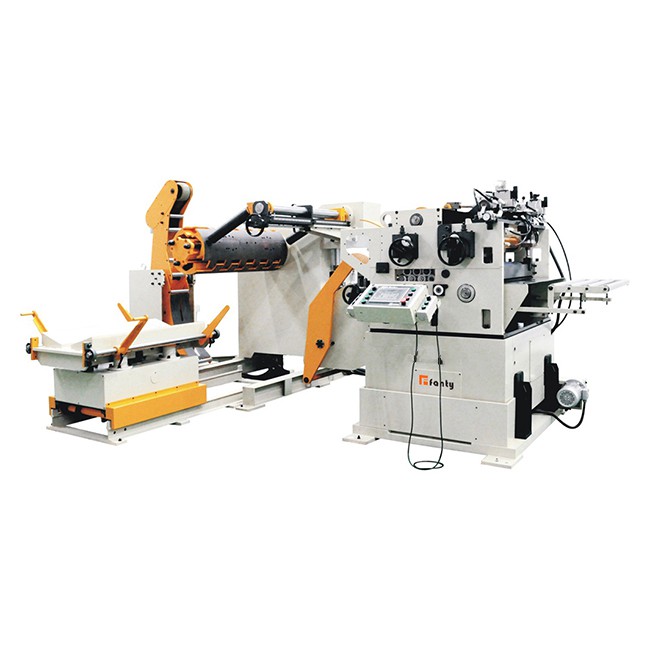
Selleks, et realiseerida stantsimise automaatset töötlemist, on lisaks vajaliku koormuse seisukohalt olulise tähtsusega lisaks samm-söötmisseadme sööturi kasutamisele ka materjalihoidik lehtkeerme paigaldamiseks ja lahti kerimiseks. Atribuudid (laius, paksus, materjali kaal) ja stantsimisprotsessi nõuded on erinevad. projekteeritud ja toodetud viie liiki materjali riiulid kliendi tembeldamiseks, mis on kerged materjaliriiulid, rasked materjaliriiulid ja raske hüdraulika. Materjalihoidja, kahekordse peaga materjalihoidik ja lame elektrooniline söötur.
Lame elektrooniline söötur
Esimesed neli viiest materjalist riiulist on vertikaalsed tühjendusseadmed, mille eesmärk on sisestada spiraali siseläbimõõt rullimisrullisse ja seejärel pingutada, et teostada tühjendus. Neli vertikaalset tühjendusseadet on kohandatud. Kõrge (siseläbimõõt, välisläbimõõt, koormus saab kohandada), lai valik materjali paksust ja seda kasutatakse praegu stantsimistööstuses, kuid on märkimisväärne puudus, mida aeglane lahti keeratav kiirus (kiire 16m / min) ja kiiruse reguleerimine tuleb seiskuda ja sünkroniseerimine järgneva masinaga ei ole hea, nii et seda ei saa kasutada kiire ja täpse töötlemise puhul. Horisontaalset elektroonilist sööturit kasutatakse horisontaalse horisontaalse tühjendus- ja lahtihaardumisseadmena kiireks, täpseks tembeldamiseks ja lahtihaardumiseks, tühjendamiseks.
Lame elektrooniline sööturi struktuur
Lame elektrooniline söötur realiseerib tühjendamise funktsiooni läbi lameda laadimisaluse, mida ei piira materjali rulli sisediameeter. Samal ajal võib mitme rulli virnastamine salvestada söötmise aja ning suureks eeliseks on see, et kiirendus on kiire ja kiire. Kuni 30 m / min, samal ajal, vastavalt järgneva tasandaja või sööturi kiirusele, saab tühjenemiskiirust automaatselt reguleerida ja sünkroonse töö funktsioon järgmise masinaga saab automaatselt realiseerida. Manuaalset väljalülitamise reguleerimist ei ole vaja, mis on kaugel teistest materjalihoidjatest. Võrreldav.
Platvormi elektroonilisel sööturil on pöörlev varras, mis võib üles ja alla liikuda. Keeratava varda alumine ots on ühendatud tugirattaga. Keeratava varda teine ots on ühendatud potentsiomeetriga. Potentsiomeetri väljund on ühendatud elektroonilise IC-plaadi väljundotsaga. Elektrooniline IC Plaadi väljund on ühendatud mootori inverteri kontrolleriga.
Kahekihiline lame elektrooniline söötur
Kuna lamedate elektrooniliste sööturite pöörlemiskiirus muutub lahti kerimise kiirusega, muutub kahanev amplituud suuremaks ja väiksemaks ning laadimisratas liigub üles ja alla. Kui praegune tasandusseade või söötur on kiire, pendli pendli amplituud. Kui see muutub väiksemaks, tõuseb laadimisratas ülespoole. Vastupidi, laienemise laius suureneb. Sööturiratta vajumisel liigub potentsiomeeter potentsiomeetri keskel ja potentsiomeetri keskel ning ilmuvad erinevad takistused. Selle muutuse väärtus, vastupanu väärtus siseneb elektroonilisse IC-plaati, läbib sisemise arvutusprotsessi, väljastab analoogsignaali ja varustab mootori muutuva sagedusega regulaatoriga Jinzhide tasapinna elektroonilise sööturi kiirust, nii et kiirus saab seejärel tasandatakse või söötur on järjekindel, esipaneel on kiire ja esipaneel on aeglane ja aeglane, saavutades täieliku sünkroniseerimise.