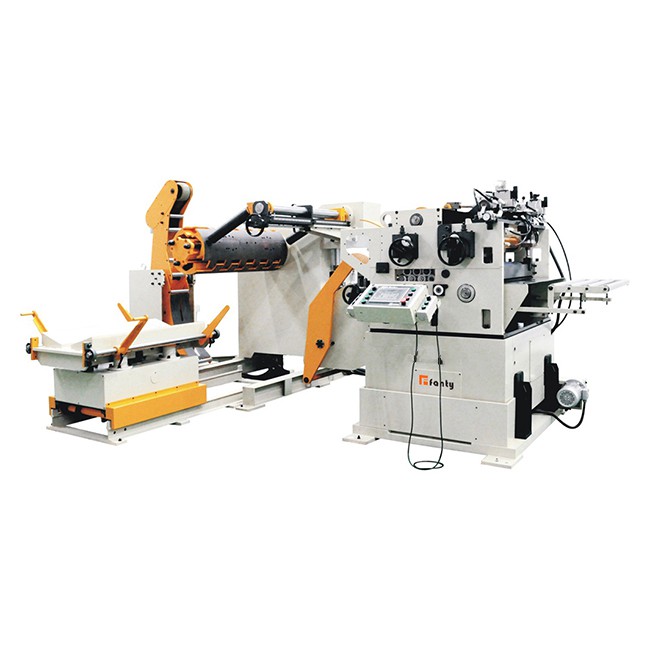
Pneumaatiline söötur, tuntud ka kui õhu söötur, on kõige varasemast stantsimisseadme mudel ja odavaim söötur. Professionaalse õhu söötja tootjana tegime palju struktuuri, et parandada selle stabiilsust ja söötmise täpsust, et vastata klientide kasvavatele nõudmistele. Seetõttu ei sobi see tavapäraste mulgustusseadmete jaoks madala täpsuse ja paigaldamisega. Väikese ruumi puhul ostavad paljud kliendid Jinzhide'i pneumaatilisi söötjaid, et automatiseerida tootmist oma löögiga.
Pneumaatiline söötur
Pneumaatilise sööturi kasutamisel, kasutamisel ja hooldamisel on hädavajalik mõista selle struktuuri ja töövoogu.
Pneumaatiline sööturi struktuur
Nagu on näidatud ülaltoodud joonisel, koosneb pneumaatiline söötur ujuvvarrast, ventilatsiooniava, keermestatud torust, küünarnukist, slaidilülitist, kiirliigendist, kinnitusava, kiiruse reguleerimiskruvist, kinnitusplaadist, alusest, juhtrööbast, liigutatavast rööbast, plokkmaterjalist ratast , koostatakse etteande pikkuse peenreguleerimise kruvi ja etteanderull.
Jinzhide pneumaatilise sööturi ventilatsiooniava ja kiiruse reguleerimiskruvi on paigutatud aluse sisekülgede servadele ja ventileerimisava üks ots on varustatud keermestatud ühendustoruga, nippel on ühendatud küünarnukiga ja üks ots küünarnukist on varustatud kiirliigendiga. Kiirliigendi ja küünarnuki vahel on liuglüliti; pneumaatilise sööturi alus on varustatud fikseeritud klamberplaadiga ja kinnitusava on paigutatud aluse ühele otsale ning fikseeritud klamberplaat on kinnitatud kruvi ja aluse külge ning aluse üks ots on ühendatud juhtraudiga. Juhtrööpa üks otsaserv on varustatud liikuva kaldega ja liikuv splint on fikseeritult ühendatud kuuskantpistiku ühenduskruviga; See on sissetõmmatav ratas liikuva spindli ühes otsas ja kinnitusratta alumine ots on varustatud etteande pikkuse peenreguleerimiskruviga. Trummel on ühendatud etteandepikkuse kärpimise kruvi ühe otsaga läbi täiturmehhanismi.
Pneumaatilise sööturi tööprotsess: kui pneumaatiline söötur töötab mulgustusseadmega, kinnitatakse see mulgustusseadme küljel asuvasse etteandeseadmesse paigaldusplaadi kaudu. Plaati söödetakse mööda sisselaskeava ratast ja kinnitusplaat on kinnitatud juhtimissüsteemiga. Kui plaat ja splint töötavad, täidetakse kolvi ülemine ruum õhuga, et lükata kolb allapoole, ja kolb surub kinnitusplaati, et kinnitada plaat tagasijooksu jõu vastu; kui kolvi ülemine osa läbib atmosfääri, nullitakse kolb ja kinnitusplaat tagasi ning vabastatakse tagasitõmbejõu poolt. Plaat; tõmmake silindri töö, tõmmake liigutatav tihend, et reguleerida kruvi liikumist etteandepikkusele, kuni liikuv kinnitusplaat asetatakse etteande pikkuse peene reguleerimiskruvi vastu. Sel ajal liigub söötur plaadi kinnitamiseks kinnitusplaati, kinnitusklamber lahti ja seejärel söötesilinder pööratakse ümber. Õhu sisselaskeava külge lükake liikuvat lüli liikuma fikseeritud kinnitusplaadi suunas, kuni liikuv splint liigub piiriasendisse. Kui pneumaatiline söötur liigutab lõhet, siis nihutatakse plaati teatud kaugusel, siis kinnitusplaat on kinnitatud, liikuv kinnitusplaat on lahti lastud ja ülalpool korratakse. tööprotsessi.
See liigutab kildu ja fikseeritud lõhki vaheldumisi (sarnaselt süstla põhimõttele), plaati saab sisestada mulgustamismasinasse järk-järgult ja silindri löögi reguleerimine toimub etteande pikkuse peenhäälestuskruvi reguleerimise teel, nii, et mulgustamisplaadi astmepikkus on täidetud. Nõudlus stantsimisprotsessi järele, leht on pidevalt sisestatud mulgustamismasinasse ja mulgustamismasinat kasutatakse automaatseks töötlemiseks ja tootmiseks.