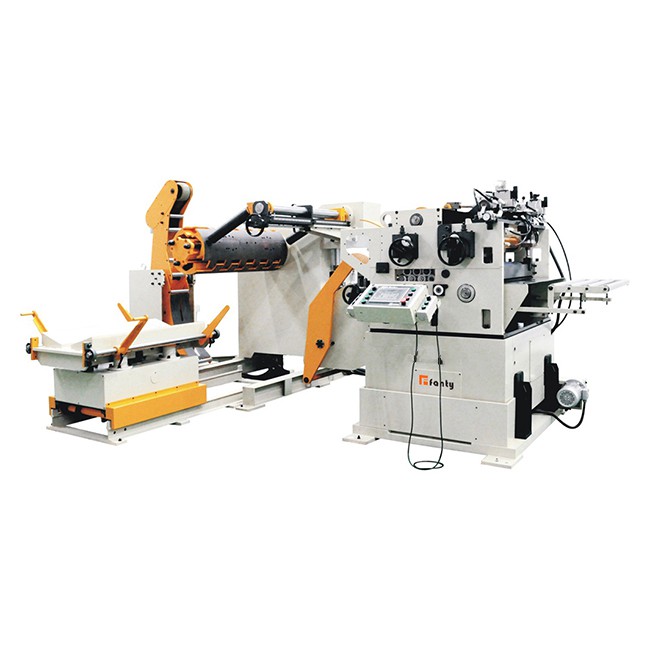
Tembeldamise manipulaator võib asendada inimeste rasket tööd, et realiseerida tootmise mehhaniseerimine ja automatiseerimine, ning võib kaitsta isiklikku turvalisust kahjustavas keskkonnas. Seetõttu kasutatakse seda laialdaselt masinate tootmises, metallurgias, elektroonikas, kergetööstuses ja aatomienergias.
Esiteks on stantsimisrobotil järgmised peamised eelised: tööjõu säästmine. Stantsimisrobot eemaldab toote ja asetab selle sisendrihmale või vastuvõtuplatvormile. See vajab ainult ühte inimest, et hoolitseda toru eest või üks inimene, et vaadata samaaegselt kahte või enamat survevaluseadet, mis võib säästa tööjõudu ja teha automaatse montaažijoone tehase päästmiseks.
Teiseks parandavad tembeldamise manipulaatorid ettevõtete majanduslikku kasu, mis kajastub peamiselt järgmistes aspektides:
1. Kui inimesed üksteisega kokku puutuvad, on alati tekkinud vastuolusid, mis mõjutavad tootmist. Pitseriga robotite kasutamine tööjõu vähendamiseks, sisemised konfliktid ei tulene liiga suure surve tõttu, parandades sisemist ühtsust ja ettevõtte sidusust.
2, kasutades stantsimine robot võtta toote, survevalu masin saab järelevalveta operatsiooni, ei karda keegi või töötajad jätta muret.
3. Kõrgtehnoloogilisel personalil on raske kasutada survevaluseadet. Tavalised biotehnikate tehnikud ei ole tehniliselt tugevad ja vastutus ei ole tugev, mis muudab tootmise ja haldamise keeruliseks.
4. inimesed väsivad ja aeg, mil robot toodab tooteid, on fikseeritud, puudub vajadus puhata, eriti kuuma ilmaga või öise vahetuse mõju on ilmsem.
Roboti liikumise protsess:
1. Vajutage algusnuppu solenoidventiili langetamiseks algusest ja robot hakkab tõlkima väljapoole.
2. Robot on langetatud. Vasakpoolne mehaaniline iminapp imeb materjali läbi vaakumgeneraatori ja materjal asetatakse stantsimisvormile. Robot lahkub turvapunktist ja mulgustusseade hakkab toodet lööma.
3. Vasakpoolne mehaaniline iminapp imeb materjali läbi vaakumgeneraatori ja paigutab materjali mulgustusvormile. Robot lahkub turvapunktist ja mulgustusseade hakkab toodet lööma.