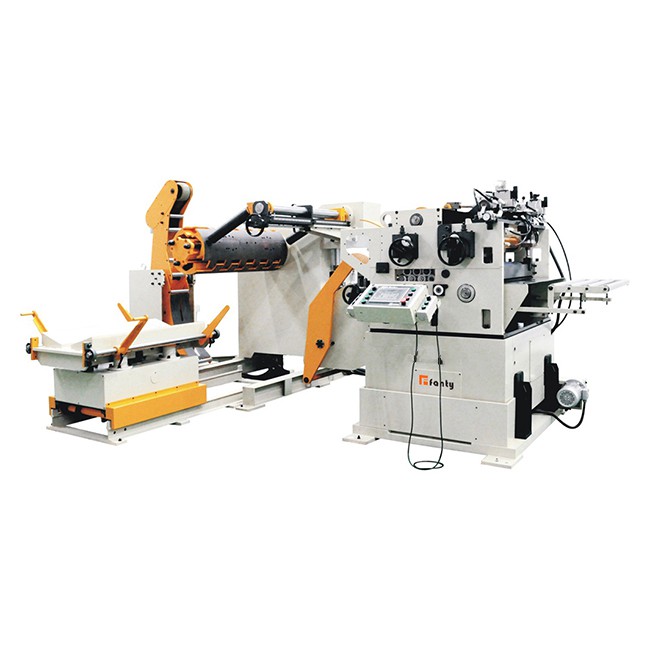
Milline on kolmemõõtmelise stantsimisroboti tootmise kiirus? Kolmemõõtmelise robotitootmise punch-paigaldamine on ainult viie sekundi jooksul, et lõpetada tembeldava osa laadimine ja mahalaadimine ning käitlemistoiming, kõigepealt mõistame kolmemõõtmelise stantsimise manipulaatori tööpõhimõtet, milline töö on. Kolmemõõtmeline manipulaator on ühendatud manipulaatori juhtkasti ja löögikontrollisüsteemiga. Kui löögipress jõuab ülemisse tugipunkti, hakkab mulgustamismanipulaator tööle ja kasutab löögipressi inertsit või viivitust. Kolmemõõtmeline tembeldamisprotsessor lõpetab pressitud stantsimisosade vastuvõtmise, suunab need tagasi algsesse asendisse ja ootab järgmise tembeldava stantsimisosa valmimist. Loomulikult käivitab mulgustamismasina töö operatsiooniprits. Seetõttu on kolmemõõtmelise stantsimisprotsessori tootmiskiirus samuti tihedalt seotud mulgustusseadmega.
Kolmemõõtmeline robot
Siis, teades, et me teame, et kolmemõõtmeline tembeldamise manipulaator on täielikult automatiseeritud masin, mis on ette nähtud tootmiseks, on kolmemõõtmeline tembeldamise manipulaator spetsiaalselt ette nähtud mehitamata automaatse tootmise realiseerimiseks presside pressimiseks. Kolmemõõtmeline tembeldamise manipulaator võib täielikult asendada stantsimismaterjalide käsitsi teisaldamise ja kolmemõõtmelise stantsimisega manipulaatori saab paigaldada stantsimismasinale 5 sekundiks, et tembeldamine ja laadimine ning mahalaadimine lõpule viia. Kaasaegse industrialiseerimise ja innovatsiooni vaimsed on olulised tõhusad, ohutud, ringlussevõetavad, ohtlikud ja kiiret töötlemistööstused, säästes tööjõu- ja tööjõukulusid, parandades tööjõu ja seadmete ohutust, järgides tootevõimet, kvaliteeti, protsessi stabiilsust jne. teostusviis. Enamik paindlikke stantsimisautomaatseid jooni koosnevad kahekordse toimega venituspressist või multi-link ühe toiminguga venituspressist ja 45 ühe toimega pressist, mis toodavad suure ohutuse ja hea tembeldamise kvaliteediga suuri korpuse paneele.
Kolmemõõtmeline roboti toiteallikas on mitmed sõltumatud servomootorid, mille funktsioon on liikumisregulaatori ja punchi sünkroonne töö. See koosneb roboti käest, horisontaalsest lingistruktuurist, vända juhtmehhanismist, rihmarattast ja juhtrööbast. Horisontaalse sidemehhanismi peamine ülesanne on lükata mehaaniline käsi mõlemalt poolt sünkroniseeritult kinni ja vabastada ning juhtida suure täpsusega servomootoriga. Kiirus on stabiilne.